帶編碼器的步進電機與伺服電機 高速高精度控制能力對比解析
在工業(yè)自動化與精密控制領域,帶編碼器的步進電機(通常稱為閉環(huán)步進電機)和伺服電機是兩種常見的選擇。盡管它們都致力于實現(xiàn)精確的運動控制,但在原理、性能和應用上存在本質區(qū)別,尤其是在高速和高精度控制方面。
核心工作原理差異
帶編碼器的步進電機:本質仍是步進電機,通過脈沖信號控制,每個脈沖對應一個固定的角度(步距角)。加裝編碼器后,系統(tǒng)可以檢測轉子實際位置,并與指令位置比較,進行誤差補償,從而減少丟步或過沖問題,提升精度和可靠性。但其動力來源仍依賴步進電機的開環(huán)控制基礎。
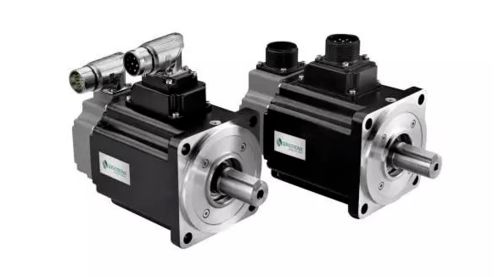
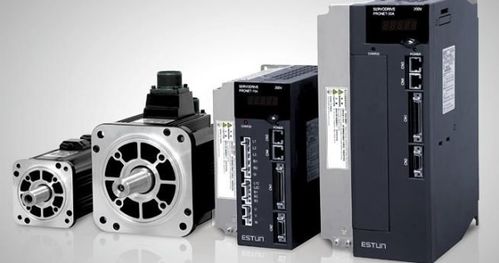
伺服電機:基于閉環(huán)控制原理設計。通過編碼器實時反饋位置、速度信息給驅動器,驅動器持續(xù)調整電流(轉矩)以精確跟隨指令。這是一個動態(tài)的、不斷糾偏的過程,可實現(xiàn)更快的響應和更高的控制帶寬。
高速性能對比
在高速運行時,兩者差異顯著:
- 伺服電機:專為高速高性能設計。通常具有更高的額定轉速(常見可達3000-5000 RPM甚至更高)和更強的過載能力(瞬間扭矩可達額定2-3倍)。其閉環(huán)控制系統(tǒng)能有效抑制高速下的振動和噪聲,保持穩(wěn)定。
- 帶編碼器的步進電機:雖然編碼器補償改善了中低速性能,但步進電機本身特性限制了其高速能力。隨著速度升高,扭矩下降較快(存在“扭矩-速度曲線”陡降),易產(chǎn)生共振和噪聲。即使有編碼器,其動態(tài)響應速度和控制算法復雜度通常仍不及伺服系統(tǒng),因此在持續(xù)高速運行場合,性能仍遜于伺服電機。
高精度控制能力
兩者均可實現(xiàn)高精度,但實現(xiàn)方式和層級不同:
- 伺服電機:憑借高分辨率編碼器(如17位或更高)、精密的電流環(huán)控制及先進算法(如前饋補償),可實現(xiàn)極高的位置精度(通常可達±1脈沖以內)、速度穩(wěn)定性和平滑性。適用于需要動態(tài)軌跡精確跟蹤的應用(如機器人、CNC)。
- 帶編碼器的步進電機:精度主要取決于電機步距角(如1.8°或0.9°)和編碼器分辨率。編碼器補償可消除丟步,實現(xiàn)定位精度,但其控制相對簡單,通常不進行連續(xù)的轉矩調節(jié)。在靜態(tài)定位或中低速勻速運動中,可以達到與伺服相近的精度;但在需要快速加減速或負載劇烈變化的動態(tài)過程中,其響應和抗干擾能力通常不如伺服系統(tǒng)靈敏和精確。
關鍵區(qū)別
| 特性 | 帶編碼器的步進電機(閉環(huán)步進) | 伺服電機 |
|------|-----------------------------|----------|
| 控制本質 | 開環(huán)基礎 + 位置誤差補償 | 全閉環(huán)動態(tài)控制(位置、速度、電流環(huán)) |
| 高速性能 | 受限,扭矩隨速升快速下降 | 優(yōu)異,高轉速下扭矩保持性好 |
| 動態(tài)響應 | 較慢,帶寬較低 | 快,高帶寬,抗擾動能力強 |
| 精度 | 靜態(tài)定位精度高,動態(tài)跟蹤精度一般 | 靜態(tài)與動態(tài)精度均高 |
| 過載能力 | 弱,長時間過載易發(fā)熱丟步 | 強,可短時大幅過載 |
| 成本 | 通常低于同等規(guī)格伺服系統(tǒng) | 較高 |
| 適用場景 | 中低速定位、負載穩(wěn)定、成本敏感場合 | 高速、高動態(tài)響應、負載多變的高性能場合 |
結論:是否一樣可以高速高精度控制?
答案是否定的。雖然帶編碼器的步進電機通過閉環(huán)補償顯著提升了傳統(tǒng)步進電機的精度和可靠性,并在一定程度上拓展了速度范圍,但其核心工作原理和控制架構決定了它在高速運行下的扭矩輸出、動態(tài)響應速度和復雜運動軌跡的跟蹤精度方面,通常仍無法與真正的伺服電機系統(tǒng)媲美。
選擇建議:
- 若應用場景主要為中低速、負載穩(wěn)定、需要高性價比的精確定位(如3D打印機、小型傳送帶、自動化儀表),閉環(huán)步進電機是優(yōu)秀選擇。
- 若追求高速、高動態(tài)響應、頻繁啟停或負載變化大的高精度控制(如工業(yè)機器人、高端CNC、高速貼片機),伺服電機仍是更可靠、性能更優(yōu)的解決方案。
因此,工程師應根據(jù)具體的速度要求、動態(tài)性能需求、負載特性及成本預算,在兩者之間做出合理選擇。
如若轉載,請注明出處:http://www.gmsxlb.cn/product/19.html
更新時間:2026-09-29 22:57:43